بازگشت به زندگی روزمره


در دیدار با خانواده شهید مطرح شد

رباتی که با سلول ماهیچهای زنده در آب شنا میکند
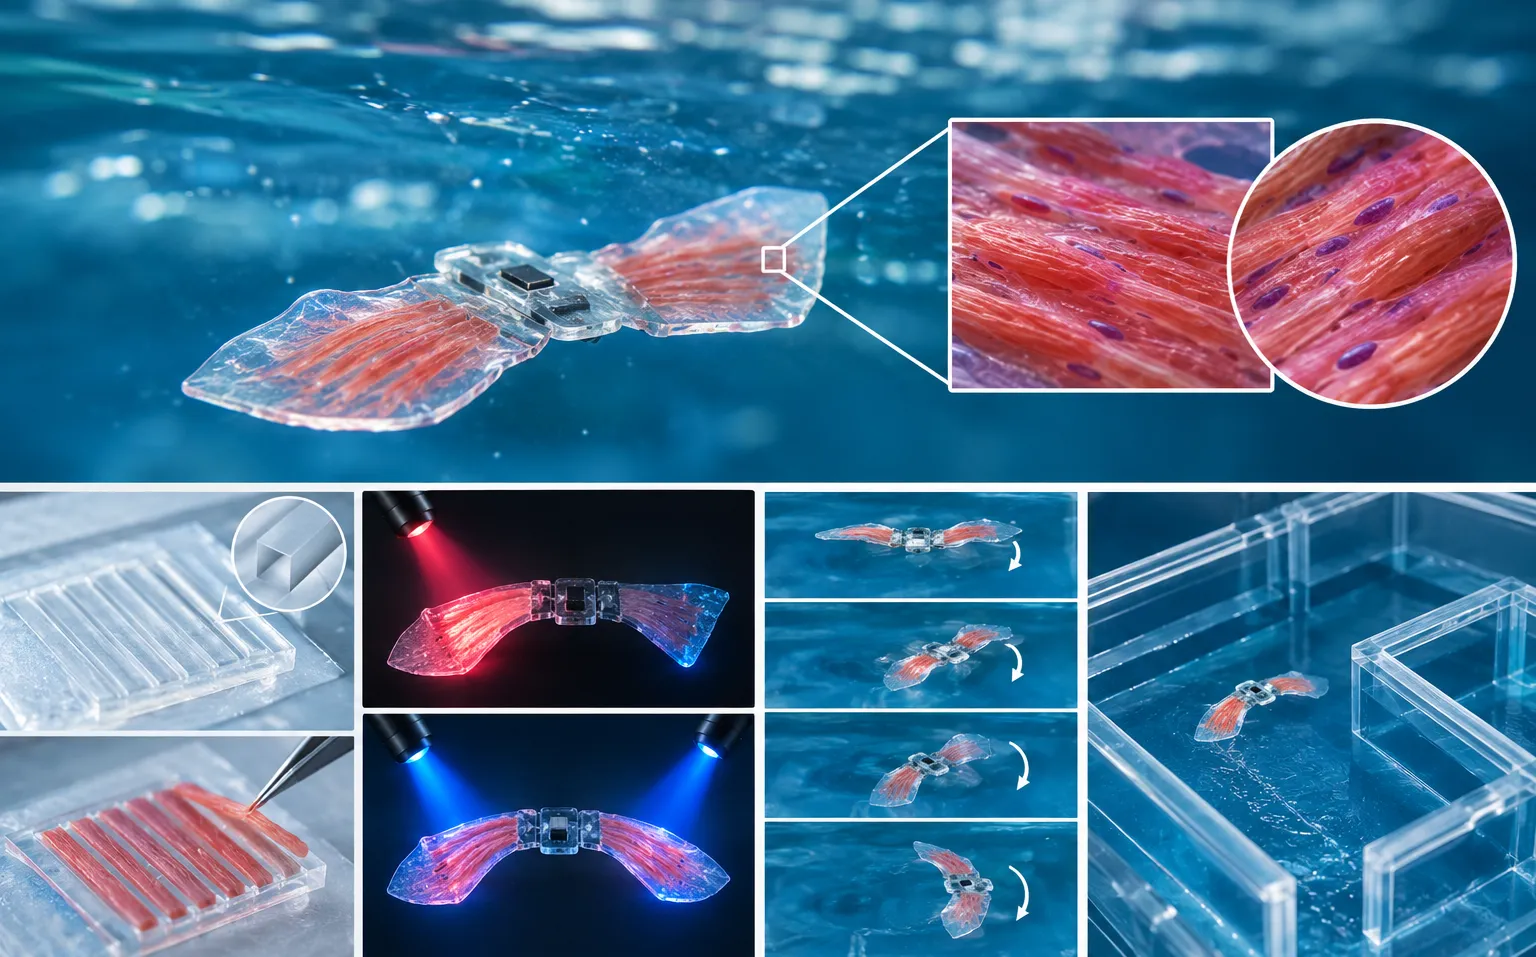

به گزارش خبرگزاری آنا به نقل از «ساینس دیلی» (Science Daily)؛ این ربات از یک چارچوب ژلی انعطافپذیر و دو باله تشکیل شده است. روی هر باله، لایهای نازک از سلولهای عضلانی رشد داده شده که ضخامت آن از موی انسان کمتر است. با تاباندن نور به هر باله، سلولهای عضلانی منقبض میشوند و باله را به حرکت درمیآورند. پژوهشگران با تغییر محل تابش و تعداد دفعات روشن شدن نور، توانستهاند سرعت و جهت حرکت ربات را کنترل کنند.
در آزمایشها، این ربات توانست در ظرفی پر از آب شنا کند، تغییر جهت دهد و از مسیری شبیه یک ماز آبی عبور کند. سرعت آن هنوز پایین است؛ در بیشترین سرعت آزمایششده، ربات در هر دقیقه مسافتی حدود چهار برابر طول بدن خودش را طی میکرد. با وجود این، آزمایش نشان داد که حتی یک لایه بسیار نازک از بافت عضلانی مهندسیشده میتواند نیروی کافی برای حرکت دادن یک ربات در آب تولید کند.
چرا دانشمندان از سلولهای زنده استفاده میکنند؟
بیشتر رباتها برای حرکت به موتور، چرخدنده یا قطعات مکانیکی نیاز دارند. اما بدن موجودات زنده با سازوکاری متفاوت حرکت میکند: سلولهای عضلانی منقبض میشوند و نیرو تولید میکنند. پژوهشگران حوزه رباتیک زیستی تلاش میکنند از همین توانایی طبیعی برای ساخت ماشینهایی استفاده کنند که نرمتر و انعطافپذیرتر از رباتهای معمولی هستند.
این حوزه «رباتیک زیستی ترکیبی» (Biohybrid Robotics) نام دارد؛ رویکردی که در آن اجزای زنده، مانند سلولها یا بافتهای عضلانی، با ساختارهای مهندسیشده ترکیب میشوند تا یک سامانه قابلکنترل بسازند. در چنین رباتهایی، بافت زنده نقش بخش محرک را بر عهده میگیرد؛ یعنی همان بخشی که نیرو تولید میکند و باعث حرکت میشود.
پیش از این، بسیاری از رباتهای زیستی عضلانی با ساختارهای سهبعدی و حجیمتر ساخته میشدند. تولید چنین بافتهایی معمولاً به تعداد زیادی سلول نیاز دارد. تیم پژوهشی مؤسسه فناوری ماساچوست به سرپرستی ریتو رامان (Ritu Raman)، دانشیار مهندسی مکانیک، میخواست بررسی کند که آیا میتوان با لایهای نازکتر از سلولهای عضلانی نیز نیروی کافی برای حرکت ایجاد کرد یا نه.
ساخت رباتی نازکتر ممکن است مصرف سلولها و هزینه تولید را کاهش دهد و کنترل حرکت را آسانتر کند. البته این مزایا هنوز به معنای آماده بودن فناوری برای استفاده در محیطهای واقعی نیست؛ در حال حاضر، پژوهشگران در مرحله توسعه و آزمایش نمونههای اولیه قرار دارند.
چگونه سلولها را برای حرکت هماهنگ آماده کردند؟
ساخت این ربات فقط به رشد دادن سلولهای عضلانی روی یک سطح محدود نمیشد. سلولها باید در آرایشی قرار میگرفتند که بتوانند هماهنگ منقبض شوند و نیروی کافی تولید کنند.
سلولهای عضلانی برای تولید حرکت مؤثر باید تا حد امکان در یک جهت منظم شوند. وقتی سلولها در امتداد یکدیگر رشد میکنند، میتوانند به ساختارهای رشتهای عضلانی تبدیل شوند و نیروی خود را هماهنگتر وارد کنند. برای ایجاد چنین آرایشی، پژوهشگران شیارهایی را روی سطح ژل طراحی کردند تا سلولها در مسیر مشخصی رشد کنند.
آنها شکلهای مختلف شیارها را آزمایش کردند و دریافتند که شیارهایی با مقطع مربعی، در مقایسه با شکلهای بررسیشده دیگر، به همراستا شدن بهتر سلولها کمک میکنند. این نظم باعث شد بافت عضلانی بتواند انقباضهای قویتری ایجاد کند.
پژوهشگران همچنین جنس مادهای را که سلولها روی آن رشد میکردند تغییر دادند. در آزمایش قبلی گروه، از ژلی به نام فیبرین (Fibrin) استفاده شده بود؛ مادهای نرم که در شرایط مورد بررسی، زیر فشار انقباض عضلات بهسرعت جمع میشد و حرکت را محدود میکرد.
این بار آنها از مادهای به نام ژلاتین متاکریلات (Gelatin Methacrylate یا GelMA) استفاده کردند. این ماده نوعی ژل زیستسازگار است که میتوان ویژگیهای مکانیکی آن، از جمله میزان سفتی، را تنظیم کرد و از آن برای رشد و مهندسی بافت استفاده کرد.
نتایج آزمایشها نشان داد که سطح سفتتر به رشد منظمتر سلولها و تولید انقباض قویتر کمک میکند. پژوهشگران همچنین ضخامت چارچوب ژلی را تنظیم کردند تا هم بهاندازه کافی مقاوم باشد و هم وزن زیادی به ربات تحمیل نکند. ضخامت چارچوب نهایی حدود نیم میلیمتر بود.
آنها برای تقویت عملکرد بافت، سلولها را پیش از استفاده در ربات بهطور مکرر با نور تحریک کردند. این کار نوعی تمرین عضلانی در مقیاس سلولی بود: تابشهای پیدرپی باعث انقباض سلولها میشد و به آمادهسازی بافت برای تولید نیروی مورد نیاز کمک میکرد.
نور چگونه ربات را هدایت میکند؟
پس از آماده شدن چارچوب و بافت عضلانی، پژوهشگران دو باله ربات را به سلولهای عضلانی مجهز کردند. هر باله میتوانست بهطور مستقل با نور تحریک شود؛ بنابراین، کنترل حرکت به روشن کردن یک سمت یا هر دو سمت بستگی داشت.
وقتی نور به یک باله تابانده میشد، عضلات همان سمت منقبض میشدند و باله حرکت میکرد. تاباندن نور به هر دو باله نیز امکان حرکت همزمان آنها را فراهم میکرد. با تغییر نحوه تحریک، پژوهشگران توانستند حرکت ربات را در آب کنترل کنند.
برای آزمایش، ربات را در ظرفی بزرگ و پر از آب قرار دادند و با حرکت دادن منبع نور، بالههای آن را تحریک کردند. ربات با انقباض عضلات و حرکت بالهها پیش رفت و توانست از موانع یک مسیر ساده عبور کند.
این روش نشان میدهد که نور میتواند به ابزاری برای کنترل حرکت بافت زنده تبدیل شود. البته ربات فعلی هنوز به هدایت بیرونی نیاز دارد و بهصورت خودمختار مسیرش را پیدا نمیکند؛ به همین دلیل، نباید آن را با رباتی اشتباه گرفت که مستقلاً محیط را بررسی میکند یا تصمیم میگیرد.
رباتهای عضلانی در آینده چه کاربردی دارند؟
یکی از کاربردهای احتمالی این فناوری، بررسی محیطهای آبی حساس است. رباتهای معمولی ممکن است به دلیل بدنه سخت یا اجزای مکانیکی خود برای حرکت در برخی محیطهای ظریف مناسب نباشند. رباتهای نرم و کوچک میتوانند در آینده برای پایش محیطهای آبی یا بررسی مکانهایی که به تجهیزات کمآسیبتری نیاز دارند، مورد استفاده قرار گیرند.
بافت زنده همچنین ویژگیهایی دارد که توجه مهندسان را جلب کرده است. سلولها میتوانند به محرکهای محیطی پاسخ دهند و برخی بافتها در شرایط مناسب توانایی ترمیم خود را دارند. این ویژگیها در آینده ممکن است به طراحی رباتهایی کمک کنند که پس از آسیب، بخشی از عملکرد خود را بازیابی میکنند. با این حال، ربات ساختهشده در این مطالعه هنوز بهعنوان سامانهای خودترمیمشونده معرفی نشده است و دستیابی به چنین قابلیتی به پژوهشهای بیشتری نیاز دارد.
هدف بعدی گروه، تغییر طراحی بدنه برای افزایش سرعت شناست. پژوهشگران میخواهند بررسی کنند که چگونه میتوان با حفظ ساختار نازک و بافت عضلانی زنده، حرکت ربات را سریعتر و کارآمدتر کرد.
این آزمایش گامی در مسیر ترکیب مهندسی و زیستشناسی است: بهجای آنکه حرکت فقط از موتور و قطعات مکانیکی حاصل شود، سلولهای زنده میتوانند بخشی از نیروی لازم را تأمین کنند. هرچند کاربردهای عملی این فناوری هنوز در آینده قرار دارند، ساخت رباتی که با عضله زنده در آب حرکت میکند نشان میدهد که بافتهای مهندسیشده میتوانند نقش تازهای در طراحی سامانههای رباتیک داشته باشند.
انتهای پیام/