علماء صينيون يطوّرون ذراعاً روبوتية تحاكي حاسة اللمس البشرية
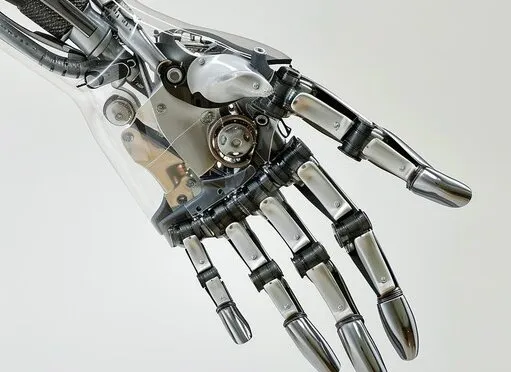
أفادت وکالة آنا الإخباریة، ابتكر فريق من الباحثين في جامعة هونغ كونغ للعلوم والتكنولوجيا (HKUST) نظاماً روبوتياً أطلقوا عليه اسم «الذراع الحسية الحركية المتكاملة» (EmArm)، يتميز بامتلاكه حسّاً لمسيّاً يغطي أجزاء واسعة من بنيته، وبقدرته على تنفيذ عمليات ضبط تكيفية استناداً إلى المعلومات الحسية التي يتلقاها.
ومن خلال دمج جلد لمسي بصري مرن مباشرةً في الهيكل الميكانيكي للذراع الروبوتية، وربطه بخوارزمية لاتخاذ القرارات في الوقت الفعلي، أصبح النظام قادراً على استقبال معلومات التلامس وتحليلها على امتداد الذراع والساعد، بما يتيح له تحقيق إدراك لمسي يحاكي القدرات البشرية والتعامل التكيفي مع الأجسام.
كما يستطيع النظام التمييز بين أنماط مختلفة من التفاعلات اللمسية، مثل الدغدغة والطرق الخفيف، والاستجابة لها فوراً، فضلاً عن تجنّب العوائق بالاعتماد على التغذية الراجعة اللمسية. وتفتح هذه القدرات آفاقاً جديدة أمام تطوير الروبوتات الذكية ذات التجسيد المادي.
واستلهم الفريق البحثي تصميمه من البنية المتكاملة للعظام والعضلات والجلد في جسم الإنسان، إذ دمج جلداً لمسيّاً بصرياً مرناً واسع النطاق داخل الهيكل الميكانيكي الصلب للذراع (EmArm)، بهدف الجمع بين القدرة على أداء المهام التي تتطلب تحمّل الأحمال الثقيلة والحساسية اللمسية التي توفرها المواد المرنة.
ويغطي هذا الجلد اللمسي مساحة تتجاوز 71 ألف مليمتر مربع من أجزاء الذراع والساعد، فيما تتولى كاميرات داخلية يقل حجمها عن المليمتر تحليل توزيع القوى المؤثرة على الذراع الروبوتية.
ووفقاً لنتائج الاختبارات، حقق النظام دقة مكانية تبلغ 0.085 مليمتر، وهي دقة قابلة للمقارنة بدقة الإحساس اللمسي في أطراف أصابع الإنسان. كما بلغ حدّ التمييز بين نقطتي تماس منفصلتين 18.2 مليمتر، متفوقاً على النطاق المعتاد الذي يتراوح بين 30 و50 مليمترًا في جلد ذراع الإنسان، ما يتيح تمييز المسافات بين نقاط التلامس بدرجة أعلى من الدقة.
ويتميّز نهج الاستشعار البصري أيضاً بأنه يلغي الحاجة إلى شبكات الأسلاك المعقدة المستخدمة في الجلود الإلكترونية، فضلاً عن تمتعه بمقاومة جوهرية للتداخلات الكهرومغناطيسية والضوئية والحرارية والرطوبية والصوتية. وأظهرت التجارب أن النظام حافظ على دقة استشعار بلغت 97.9 في المئة عند تعرضه لخمسة أنواع من المؤثرات البيئية المتداخلة.
ولم يؤثر الجلد اللمسي المدمج تأثيراً ملحوظاً في أداء الذراع الروبوتية عند التعامل مع الأحمال الثقيلة. كما بيّنت الاختبارات أن النظام حقق دقة في قابلية تكرار التموضع تضاهي ما تحققه الأذرع الروبوتية التقليدية.
ويجمع نظام (EmArm)، في بنية متكاملة قائمة على التفاعل بين الاستشعار والحركة، بين القدرة على استشعار التلامس على امتداد الذراع والمشغّلات عالية الدقة، بما يعزز التكامل بين جمع المعلومات الحسية وتنفيذ الحركات المناسبة استجابةً لها.
وفي هذا السياق، قال شن ياجينغ (Shen Yajing)، المشرف على البحث، إن اكتساب الروبوتات القدرات الإدراكية لا يعتمد فقط على الحصول على إشارات خام دقيقة من المستشعرات، بل يتطلب، بصورة أكثر أهمية، القدرة على فكّ رموز هذه الإشارات بسرعة، حتى يتمكن الروبوت من فهم دلالات المعلومات اللمسية وتحديد كيفية التصرف بناءً عليها.
ولتحويل النظام من مجرد مستشعر إلى منظومة ذكية قادرة على اتخاذ القرارات، اقترح الفريق البحثي إطاراً متكاملاً لحلقة الإدراك والفعل. ويعمل هذا الإطار على دمج بيانات زوايا المفاصل، التي تمثل الاستشعار الداخلي، مع المعلومات اللمسية، التي تمثل الاستشعار الخارجي، في الوقت الفعلي.
ويتيح هذا الدمج استخلاص مجموعة من الخصائص، تشمل موضع التلامس ومساحته والقوة المؤثرة وعدد نقاط التلامس، بما يدعم اتخاذ القرارات بصورة آلية. وبعد ذلك، تُنقل البيانات الحسية مباشرةً إلى نظام التحكم في حركة الذراع الروبوتية، لتتحول المعلومات المستشعرة إلى استجابات حركية مناسبة.
ويمثّل نظام (EmArm) تقدماً مهماً في تقنيات الاستشعار، ويعكس تحولاً أوسع في تصميم الأنظمة الروبوتية، من الاعتماد على الإدراك الخارجي المنفصل إلى دمج القدرات الذكية داخل البنية الروبوتية نفسها، ومن التركيز على الرؤية إلى التكامل بين أنماط متعددة من الاستشعار.
وأشار الباحثون إلى إمكانية توسيع نطاق استخدام هذه التقنية لتشمل أجزاء مختلفة من الروبوتات، مثل الساقين والجذع، بما يتيح للروبوتات الشبيهة بالبشر التفاعل مع محيطها بمزيد من الأمان والقدرة على التكيف في مجالات متعددة، من بينها الخدمات المنزلية والبيئات الصناعية والمساعدة الطبية وغيرها من التطبيقات.
ومن المتوقع أن يسهم هذا النوع من الأنظمة في دفع تطور الذكاء الاصطناعي المتجسّد، الذي يتيح لأنظمة الذكاء الاصطناعي المزودة بأجسام مادية إدراك العالم الحقيقي والتفاعل معه والتعلم من خلال الخبرة المباشرة.